

INSPIRA-6G
INSPIRA-6G es un proyecto estratégico enmarcado en el programa INNTERCONECTA-STEP de CDTI Innovación orientado a investigar e implementar soluciones avanzadas de inspección remota, vigilancia y seguridad en infraestructuras críticas, entornos industriales y escenarios de emergencia.
El proyecto responde a los desafíos operativos en escenarios hostiles o de difícil acceso, donde las tareas humanas representan un alto riesgo, mediante la convergencia de robótica autónoma (terrestre y aérea), inteligencia artificial distribuida (Edge/Cloud), sensores de alta precisión (LiDAR, visión estereoscópica, cámaras multiespectrales) y entornos de teleoperación inmersiva en Realidad Virtual.
La principal innovación técnica de INSPIRA-6G radica en el despliegue de una conectividad híbrida multi-dominio que integra redes privadas/públicas 5G/6G (OpenRAN) con enlaces satelitales directos a dispositivos móviles (Direct-to-Mobile / DTM). Mediante una orquestación cognitiva inteligente y mecanismos adaptativos de calidad de servicio (QoS/slicing) y Joint Communication and Sensing (JCAS), el sistema garantiza una percepción extendida y una operación continua, resiliente y segura para el control robótico y la toma de decisiones en tiempo real, incluso bajo condiciones de red degradadas o sin infraestructura terrestre.
ROBOTNIK EN EL PROYECTO
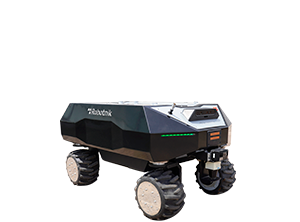
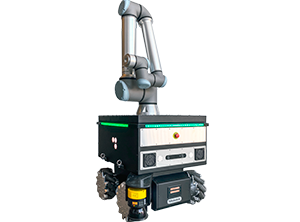
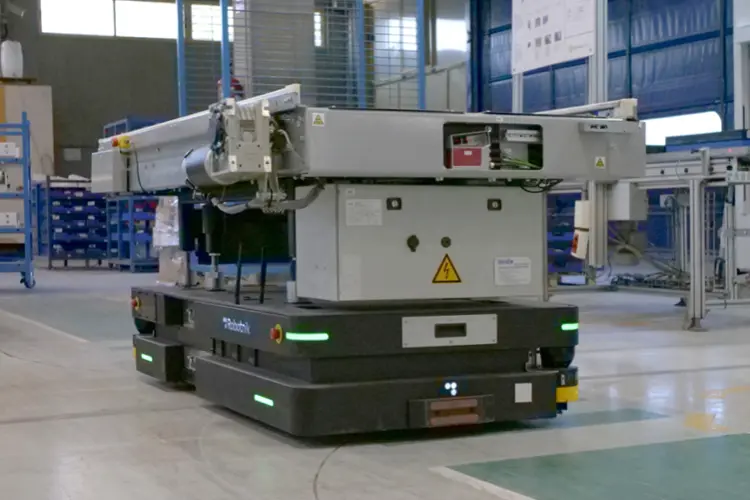
En el marco del proyecto INSPIRA-6G, Robotnik lidera el diseño, desarrollo, integración y validación técnica de las plataformas robóticas móviles autónomas que ejecutarán las misiones de inspección y seguridad en entornos complejos.
La participación de Robotnik se vertebra sobre los siguientes ejes tecnológicos clave:
- Inteligencia Artificial en el Borde (Edge AI): Implementación de modelos de IA embebidos en la propia plataforma robótica para la detección automática de anomalías en tiempo real (identificación de personas o vehículos en zonas restringidas, conatos de incendio o desperfectos estructurales) y la generación de extractos de vídeo ante eventos críticos.
- Procesamiento de Sensórica LiDAR 3D: Investigación de algoritmos de compresión y filtrado de nubes de puntos LiDAR de alta densidad para optimizar el consumo de ancho de banda y reducir la carga de cómputo en las comunicaciones con la red.
- Gemelos Digitales y Teleoperación Inmersiva: Creación y calibración empírica de Gemelos Digitales (Digital Twins) de los robots móviles para simulación y validación previa de misiones, colaborando en la definición de protocolos de comunicación eficientes e interoperables para la transmisión de flujos de datos en tiempo real hacia puestos de teleoperación inmersiva en Realidad Virtual.
- Validación Experimental: Liderazgo en la integración progresiva de los módulos de percepción, red y control robótico, así como en las pruebas experimentales en entorno de laboratorio y piloto controlado para evaluar el rendimiento y resiliencia de los robots.

Socios en el proyecto


Ver más proyectos