

Universidades, centros de Formación Profesional y centros tecnológicos son algunos de los entornos educativos que abordan el estudio tanto teórico como práctico de la robótica móvil desde un punto de vista multidisciplinar.
La formación en robótica ya no se limita únicamente a modelos teóricos o simulaciones digitales sino que pretende acercar sus proyectos al entorno real. Los robots móviles permiten a estudiantes e investigadores validar algoritmos, integrar sensores y desarrollar aplicaciones reales sin tener que diseñar una plataforma desde cero.
Construir una plataforma robótica desde cero requiere meses de trabajo en integración mecánica, electrónica y software. Utilizar una plataforma ya operativa permite centrar la investigación directamente en el problema científico que se desea resolver.
En este artículo compartimos casos de uso reales de robots móviles de Robotnik que se están utilizando en universidades, proyectos de investigación o grados de Formación Profesional.
Robótica móvil: una herramienta clave para universidades y centros de I+D
Definición y características principales
Un robot móvil para educación es una plataforma autónoma que permite a estudiantes e investigadores probar y validar desarrollos tecnológicos como los algoritmos de navegación, percepción o manipulación sobre hardware real.
A diferencia de las soluciones cerradas, este tipo de bases se caracteriza por tres factores fundamentales:
- Arquitectura de software abierta: Un robot que funciona en ROS 2 garantiza la máxima flexibilidad y una arquitectura abierta que permite a docentes e investigadores acceder y modificar a ciertos niveles la telemetría o controladores y programar sus propios algoritmos de navegación.
- Modularidad: La estructura de una plataforma robótica modular permite integrar, sustituir o ampliar componentes de hardware (como sensores LiDAR, cámaras RGBD, brazos robóticos u otros tipos de módulos) según las necesidades cambiantes de cada proyecto o aplicación.
- Versatilidad operativa: Los robots móviles capaces de operar en entornos de interior y exterior, aportan una versatilidad extra para validar tanto temas relacionados con la cinemática como la navegación autónoma en entornos no estructurados o irregulares.
Ejemplos de robótica en educación superior
Un robot móvil utilizado como recurso pedagógico, proporciona un entorno real sobre el que investigadores, docentes y estudiantes pueden desarrollar y validar tecnologías relacionadas con programación, navegación y localización, cinemática, manipulación o planificación de trayectorias en condiciones similares a las que encontrarán posteriormente en aplicaciones industriales o científicas.
A continuación se presentan 3 ejemplos reales de robots móviles de Robotnik utilizados en Formación Profesional, centros de investigación y universidades:
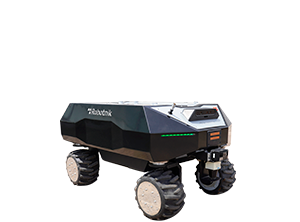
- Robótica para arqueología: El Instituto Italiano de Tecnología (IIT) utilizó la plataforma móvil RB-SUMMIT de Robotnik como base para desplegar un robot autónomo de inspección y mantenimiento en el Parque Arqueológico de Pompeya, mejorando la supervisión de esta estructura históricas y la recogida de datos en terrenos no estructurados.
- Spatial AI for Cooperative Construction Robotics – TUM: En este proyecto desarrollado por la Universidad Técnica de Munich integra un RB-VOGUI+ con el objetivo de avanzar hacia un despliegue real de robots móviles colaborativos de construcción, aprovechando la Inteligencia Artificial Espacial (IA espacial) avanzada y las técnicas de computación espacial de la Visión por Computadora y la Robótica.
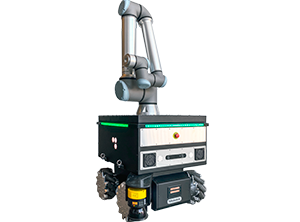
- Formación Profesional: En el ámbito de la Formación Profesional, el IES Cotes Baixes emplea el RB-THERON de Robotnik en sus ciclos de Robótica Colaborativa y Fabricación Inteligente. Esta plataforma permite al alumnado aplicar conceptos teóricos de programación, integración IoT, navegación de robots móviles y operación colaborativa directamente sobre un sistema con estándares industriales.

Aplicaciones académicas de los robots móviles
En grados universitarios como el de Ingeniería Robótica, Electrónica o Mecánica, la robótica móvil es una herramienta clave de aprendizaje e investigación. Estas plataformas permiten trasladar los conceptos teóricos y algoritmos a escenarios de desarrollo reales.
A continuación, se detallan sus usos principales y el valor que aportan al entorno académico.
Aplicaciones y beneficios de los robots móviles en universidades
Más allá de los entornos simulados, las plataformas robóticas móviles permiten a estudiantes e investigadores enfrentarse a la impredecibilidad del entorno físico, probando sistemas de percepción, fusión sensorial y control en tiempo real. Esta interacción directa acelera el aprendizaje práctico y conecta la investigación académica con las demandas tecnológicas industriales.
En la siguiente tabla se destacan algunas aplicaciones y principales beneficios de los robots móviles en el ámbito universitario:
| Área de trabajo | Aplicación práctica | Beneficio directo |
| Navegación autónoma y SLAM | Implementación y validación de algoritmos de localización, mapeo y planificación de rutas en entornos dinámicos. | Superación del sim-to-real gap: Prueba el software en variables físicas reales como la deriva odométrica, el deslizamiento de las ruedas y las latencias del hardware. |
| Percepción y fusión sensorial | Integración de LiDARs, cámaras 3D y sensores inerciales (IMU) para el procesamiento masivo de datos e inspección. | Resiliencia algorítmica: Permite evaluar el filtrado de ruido y la precisión de los sensores ante cambios de iluminación, superficies reflectantes o vibraciones. |
| Manipulación móvil | Combinación de bases rodantes con brazos robóticos para tareas avanzadas de recolección (picking) y posicionamiento de precisión. | Control cinemático coordinado: Permite investigar la estabilidad y la planificación de trayectorias complejas entre la base y el manipulador simultáneamente. |
| Ecosistema de software (ROS/ROS 2) | Desarrollo sobre middleware estándar de código abierto y controladores de hardware de bajo nivel. | Transferencia tecnológica e interoperabilidad: Facilita la reutilización de código entre laboratorios y alinea la formación de los estudiantes con las exigencias del sector industrial. |
Aplicaciones y beneficios de los robots móviles en Formación profesional
Como se ha mencionado previamente, el uso de plataformas robóticas en centros como el IES Cotes Baixes demuestra el impacto práctico de esta tecnología en las aulas.
Con el despliegue del RB-THERON versión FP, el estándar tecnológico de la Industria 4.0 se traslada directamente a los talleres de los ciclos formativos, permitiendo que el alumnado trabaje con un AMR de grado industrial que funciona en ROS 2 y adquiera competencias clave en seguridad, comunicaciones y mantenimiento sobre un entorno de producción real.
En la siguiente tabla se destacan las principales aplicaciones didácticas y los beneficios que aporta el RB-THERON FP en el ámbito de la Formación Profesional:
| Área de trabajo | Aplicación práctica | Beneficio directo |
| Navegación e Intralogística Autónoma | Configuración de algoritmos de localización, mapeado 360° con LiDAR Robosense Airy y evasión dinámica de obstáculos. | Entorno de fábrica real: Capacita en la planificación de rutas de transporte interno con los mismos estándares de un entorno industrial real. |
| Comunicaciones Industriales e IoT | Prácticas de conectividad inalámbrica mediante router industrial (Wi-Fi/Bluetooth), integración por Ethernet y buses I/O. | Conectividad industrial: Permite al alumnado interconectar el robot con PLCs, redes del aula ATECA y sistemas de control del taller. |
| Sistemas de Seguridad y Mantenimiento | Evaluación de frenado electromecánico, circuitos de parada de emergencia y monitorización de baterías de litio UN38.3. | Diagnóstico sobre hardware industrial: Proporciona experiencia directa en el mantenimiento preventivo y verificación de normativas de seguridad en maquinaria. |
| Ecosistema ROS 2 y Modularidad | Desarrollo de nodos sobre arquitectura ROS 2 y modularidad mediante la integración de brazos robóticos colaborativos, unidades de elevación u otros payloads adaptables. | Formación alineada con la industria: Elimina costes de licencias recurrentes mediante software de código abierto y permite la adaptabilidad del robot a los cambios en la demanda. |
Soluciones robóticas personalizadas para proyectos de investigación
Los proyectos de I+D competitivos (como los programas marco europeos Horizon Europe o los desarrollados por centros tecnológicos) a menudo plantean retos científicos específicos que sobrepasan las capacidades de un robot comercial estándar.
En estos casos, la clave reside en disponer de soluciones robóticas personalizadas que permitan adaptaciones a ciertos niveles, para ajustarse al desarrollo.
Robotnik cuenta con más de dos décadas de trayectoria en proyectos de I+D, participando como socio tecnológico capaz de aportar tanto sus plataformas robóticas estándar como de abordar adaptaciones de hardware y software, según los objetivos del proyecto.
En la siguiente tabla se destacan algunas aplicaciones y principales beneficios de los robots móviles en proyectos de I+D:
| Área de trabajo | Aplicación práctica | Beneficio directo |
| Robótica para emergencias y operaciones de rescate | Operación remota, mapeo 3D e inspección con sensórica avanzada en infraestructuras críticas, túneles o zonas de desastre. | Seguridad en entornos hostiles: Permite validar escenarios potencialmente peligrosos sin arriesgar vidas humanas. |
| Robótica agrícola | Robots y Manipuladores Móviles para optimizar tareas de agricultura como la inspección de cultivos, selección o recolección de frutos. | Operación en entornos no estructurados: Permite investigar la adaptación a la variabilidad biológica (frutos y plantas cambiantes), la navegación en surcos e hileras y la resistencia a condiciones climáticas variables. |
| Mapeo / Reconocimiento 3D / SLAM | Construcción de mapas tridimensionales detallados y estimación de posición en tiempo real mediante la combinación de sensores láser (LiDAR 3D) y visión artificial. | Navegación autónoma en entornos complejos: Permite investigar algoritmos de localización precisa en escenarios donde no hay señal GPS o las referencias visuales cambian constantemente. |
| Manipulación Móvil Autónoma | Ejecución de tareas complejas de agarre (picking), ensamblaje e interacción continua sobre objetos mediante la combinación de base móvil y brazo robótico. | Foco directo en el reto científico: Evita que el consorcio tenga que dedicar recursos a la integración mecatrónica del manipulador móvil, permitiéndole centrarse desde el primer día en la aplicación objetivo como la planificación de tareas o la interacción humano-robot. |
¿Cómo elegir un robot móvil para universidades o formación académica?
Para garantizar un retorno de inversión real y la máxima utilidad pedagógica e investigadora, las universidades y centros de I+D deben evaluar plataformas que cumplan con criterios técnicos clave de modularidad, seguridad y flexibilidad de software.
Arquitectura de software abierta
En investigación, cada proyecto plantea necesidades diferentes. Por eso, resulta importante trabajar con plataformas que permitan acceder y modificar el software del robot sin limitaciones. Disponer de una arquitectura abierta facilita la implementación de nuevos algoritmos, la integración de herramientas desarrolladas por el propio equipo investigador y la adaptación del sistema a distintas líneas de trabajo, desde la navegación autónoma hasta la percepción avanzada.
Compatibilidad con ROS 2
La mayoría de proyectos de Investigación en robótica se desarrollan actualmente sobre ROS 2. Utilizar una plataforma compatible desde el primer momento simplifica la puesta en marcha de y facilita el uso de bibliotecas, simuladores y herramientas ampliamente extendidas en la comunidad científica.
Además, facilita el trabajo previo en simuladores como Gazebo o Isaac Sim antes de desplegar el código en el robot real, acelerando el desarrollo de tesis y proyectos al tiempo que alinea la formación del alumnado con la herramienta estándar de la industria.
Configuración sensorial modular
Las necesidades de sensorización pueden variar considerablemente entre proyectos. Mientras algunas investigaciones requieren cámaras de profundidad para tareas de visión artificial, otras necesitan LiDARs, sensores inerciales o sistemas GNSS de alta precisión. Contar con una plataforma preparada para integrar diferentes sensores permite reutilizar el mismo robot en múltiples líneas de investigación sin tener que desarrollar una solución específica para cada caso.
Sistemas de seguridad integrados
En entornos académicos donde el personal interactúa constantemente con la máquina, es fundamental disponer de mecanismos de seguridad que permitan realizar pruebas de forma controlada, incluso durante las fases más experimentales del desarrollo. Elementos como los escáneres láser de seguridad, las paradas de emergencia o la supervisión remota ayudan a minimizar riesgos durante la operación diaria.
Capacidad de navegación en interiores y/o exteriores
Muchas investigaciones requieren validar algoritmos en condiciones reales de funcionamiento. Dependiendo de la aplicación, esto puede implicar trabajar en laboratorios, naves industriales, campus universitarios o incluso entornos al aire libre.
Plataformas como RB-VOGUI o RB-SUMMIT permiten abordar ambos escenarios y ofrecen una base adecuada para proyectos relacionados con navegación autónoma, localización, mapeo o inspección.
Posibilidad de integrar cargas útiles personalizadas
La modularidad es un aspecto básico para la I+D en robótica ya que, frecuentemente, el robot móvil actúa como una plataforma sobre la que se instala equipamiento adicional: un brazo robótico o incluso dos, instrumentos de medición, sistemas de inspección, unidades de elevación, columnas telescópicas o componentes experimentales desarrollados por el propio centro de investigación.
Como ejemplo, podéis ver desarrollo Tecnalia con nuestra base RB-ROBOUT

Disponer de espacio, capacidad de carga e interfaces de comunicación adecuadas facilita estas integraciones y amplía las posibilidades de uso de la plataforma en distintos ámbitos de investigación.
